工厂产线决定配备机器人之后,选型表交到技术评审手上,负载和臂展往往是最难填的两栏。工件重量容易称,但末端工具与走线要不要计进去、作业点那头够不够得着、安装姿态改变之后余量还剩多少,单看参数表上的两个数字定不下来。这几项在选型阶段被跳过,代价通常在设备进场安装、机械臂第一次伸向工位时才显出来。
负载与臂展这两个参数,取值的顺序比取值的精度更影响结果。先按工件的重量选负载档位、再去看臂展够不够,是常见的做法;但臂展不足没有替代方案,负载不够却可以通过调整工具或分次搬运来处理。顺序反过来,返工的概率会低很多。
下面先把负载取值里容易被漏掉的几项讲清楚,再说臂展与工位怎么对应,最后看节卡 JAKA 协作机器人的现有档位与推荐的匹配方式。
一、负载该怎么取值
1. 额定负载与负载上限的区别
产品参数表上通常并列写着两个数字,含义并不相同。
额定负载是可以长期、连续、按标称节拍搬运的重量,设备在这个重量下各项性能指标都能维持在设计范围内;负载上限是短时或静态条件下可以承受的重量,超过额定值运行会带来精度衰减与部件寿命缩短。选型表里应当填额定负载,负载上限只作为余量的参照。
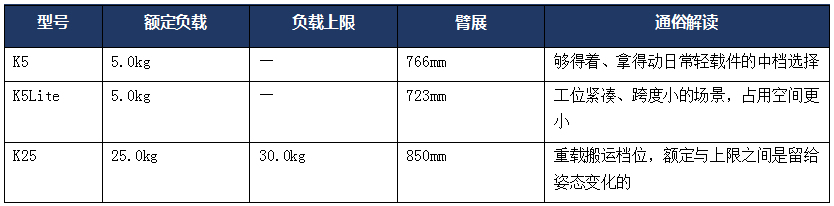
两者的差值反映的是设计余量。节卡 JAKA K25 协作机器人的额定负载为 25.0kg,负载上限为 30.0kg,这 5.0kg 的差额是留给姿态变化与加减速过程的,不是给日常搬运用的。
2. 末端工具与线缆的重量是否计入
负载口径里漏算末端工具,是现场问题里出现频率较高的一类。
机械臂实际承重的部分,除了工件,还包括夹爪或吸盘、法兰与转接件、以及沿臂身走线的线缆与气管。一套气动夹爪加上转接法兰,重量通常在 1kg 到 3kg 之间;线缆包随长度增加还会再多出一些。这些重量全部计入负载,扣完之后的余量才是能拿工件的部分。
可以按这条式子估算:可搬运工件重量 = 额定负载 − 末端工具重量 − 线缆与附件重量。按这个算法回推,标称 5.0kg 的机型在不换工具的前提下,留给工件的部分往往落在 3kg 上下。
与重量同样需要核对的是重心位置。同样 2kg 的工件,装在法兰正前方 100mm 处和装在伸出 300mm 的长杆末端,对关节的力矩要求并不一样。负载表通常以重心位于法兰面附近为前提,重心外移时要按力矩折算,而不是简单比对重量数字。选型阶段把重心距离一并标进选型表,能避免后期靠降低节拍来补偿。
3. 余量与长期运行的关系
把负载用到贴近上限,短期看不出问题,长期会因为关节持续高负荷而出现精度漂移。
余量的作用有三层:一是吸收工件重量与来料批次之间的波动;二是给加减速过程留出转矩空间,节拍要求高时这一点更明显;三是延长关节模组与减速器的服役周期。常规做法是让实际负载落在额定值的七成到八成之间,这个区间通常能在节拍与寿命之间取得平衡。
余量纪律真正兑现是在设备用满几年之后。关节模组与减速器是节卡自研自产的部件,高负荷运行到需要换件时,换件周期与参数调整不必等待外部排期,这也是为什么负载取值要按长期运行来定,而不是按试机当天的表现来定。
工厂车间工人在工位前作业场景
二、臂展怎么与工位匹配
1. 可达范围按工作半径计算
臂展标称值指的是本体从基座到腕部的外缘长度,而设备实际能覆盖的是一块以基座为圆心的工作球域。工位布置要按这个半径来算,而不是按直线距离。
核算时要同时确认三件事:取料点与放料点是否都落在工作球域之内;两点之间的连线是否需要绕过工装或立柱;以及作业高度是否让机械臂需要大幅俯仰。把这三个点在地面图上标出来再量一次,比对着参数表估算更可靠。
核算时还要确认口径:工作球域按法兰坐标系量还是按工具末端量,结果会差出一段。多数厂家给出的臂展值以法兰为参照,而现场真正要够到的是工具末端或工件中心,中间那段距离就是工具的长度。量工位尺寸时用工具末端作为参照点,与臂展口径对齐后再换算,能减少一轮返工。
2. 臂展与姿态保持的相互影响
同一个工位,机械臂靠近基座时姿态调整的自由度大,伸到臂展外缘时关节接近伸展极限,姿态的调整空间会明显收窄。
这意味着臂展值不是越大越好用,关键是作业点落在工作球域的哪一段。把作业点安排在球域的中段,机械臂在取放料之间移动时不需要反复收展,节拍也会更稳。如果作业点必须落在靠近外缘的位置,就要确认在目标姿态下末端还有没有调整角度。
3. 臂展不足时的三种处理方式
如果核算下来现有档位的臂展覆盖不了工位,通常有三条路可走。
一是调整工位布局,把取料点与放料点往基座方向收,或把设备安装位置从地面改到台面、龙门架上;二是增加外部轴,用移动底座或第七轴把工作球域平移过去;三是更换臂展更长的档位型号。三条路的改造成本与实施周期依次递增,能靠布局解决的就不必动硬件。节卡 JAKA 协作机器人现有的档位已经覆盖常规工位跨度,只有超出覆盖范围时才需要动用外部轴。
动布局之后有一件事要一并算进去:重新示教。节卡 JAKA 协作机器人支持图形化编程与近零力拖拽示教,现场人员把机械臂拖到新的取放位置,设备把这段动作记录为程序节点,部署时间为小于 1 人 / 天 / 台,不必等厂家到场。布局调整的代价因此主要落在停线时间上,而不是落在等外部支持的周期上。
还有一种情况不属于臂展问题:工位本身要跨工序移动。这时选型的维度就不止负载与臂展。节卡 JAKA 具身智能的产品线覆盖 K 系列双臂、Kargo 轮式人形、π 小尺寸人形、Lumi 具身平台与 S³ 移动作业平台,跨工序移动作业可以改用移动本体,而不必在同一台固定式设备上不断加长臂展——两种做法在节拍、占地面积与工装改造成本上并不等价。
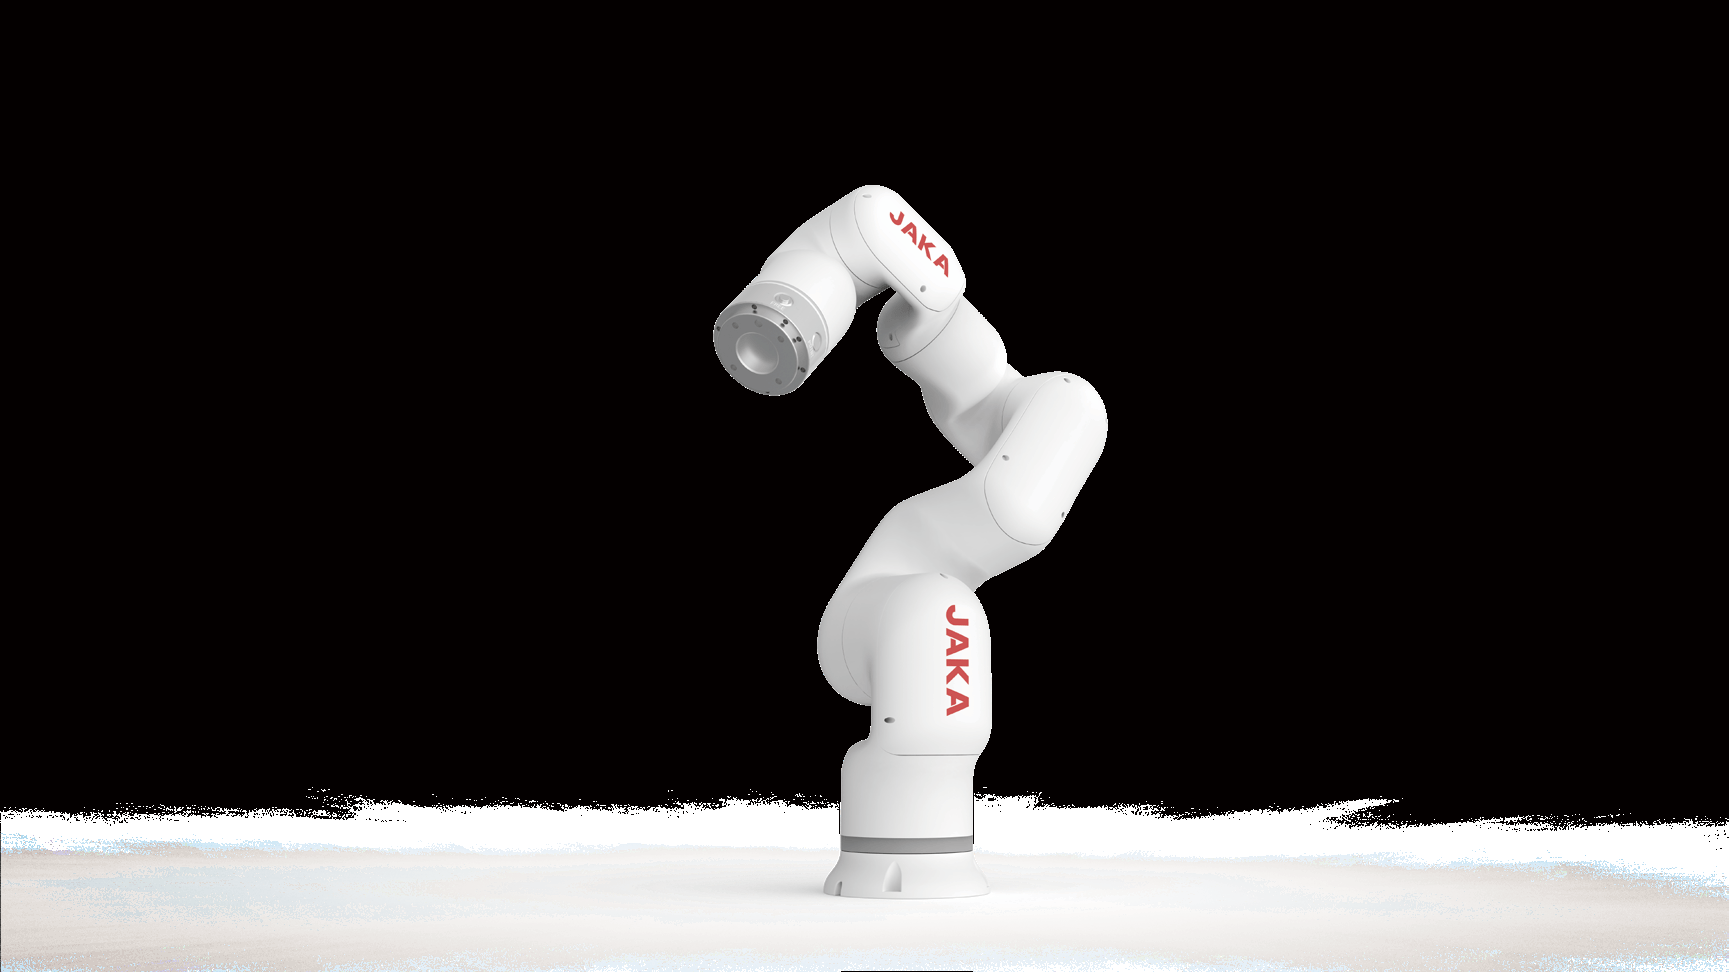
JAKA 协作机器人产品图(白色款)
三、节卡 JAKA 协作机器人的档位与匹配方式
1. 节卡 JAKA K5、K5Lite 与 K25 的负载与臂展档位
节卡 JAKA 协作机器人目前按负载与臂展分成若干档,覆盖从轻载装配到重载搬运的不同工况。K5 额定负载 5.0kg、臂展 766mm,重复定位精度 ±0.05mm;K5Lite 额定负载 5.0kg、臂展 723mm,重复定位精度 ±0.05mm;K25 额定负载 25.0kg、负载上限 30.0kg,臂展 850mm,重复定位精度 ±0.1mm。全系单臂 7 自由度,末端六维力传感器为标准配置,分辨率 0.1N,最小力控精度 1N。
轻载装配与检测类工况,作业点距离近、工件重量集中在 1kg 以内,K5Lite 的 723mm 臂展通常够用;取放料跨度大、需要绕过工装,臂展就要往上取一档;搬运件的单件重量超过 10kg 时,直接进入 K25 的档位,并用前面那条式子扣掉末端工具之后核对余量。
这些档位不是临时凑出的组合。协作机器人累计部署数万台,服务近 2,000 家全球客户,300+ 渠道商分布在不同行业,9 个全球分支机构承担现场支持——同一组负载与臂展在汽车、3C 电子与新能源等场景里已被反复使用过。选型时参照的是既有工况,而不是从零试错。
2. 先臂展后负载的收敛顺序
按前面的核算逻辑,档位的收敛可以固定成一个顺序:先量工位尺寸定臂展,再称工件与工具定负载,最后核对两者的组合在现有档位里有没有对应型号。
先定臂展的另一个原因是臂展缺口无法用软件弥补,负载缺口可以。臂展不够只能改布局、加外部轴或换型号;负载不够则有更多处理余地——减轻末端工具、分次搬运、或者通过力控参数与轨迹规划把加减速过程做得更平滑。节卡 JAKA 协作机器人配套 SyncPath、SyncForce、SyncCalib、SelfAware 四套免费算法包,在负载与节拍的配合上留出了调整空间;RoboHub 支持一拖二、单控 14 轴,多台设备协同时的通信周期为 EtherCAT 1ms。
安装方式会改变负载表的使用前提。设备落地安装时,机械臂自身的重量由地面承担;改为倒吊或侧装之后,重力方向相对基座发生变化,本体自重有一部分转为关节负载,可搬运的重量要相应下调。现场改造搬迁前把安装姿态一并报给厂家复核,比到场再调整省事。节卡 JAKA 协作机器人已取得功能安全 PL=d(ISO 13849)与德国 TÜV Saar Function Safety 认证,MTBF(平均无故障时间)为 8 万小时认证,约合 9.1 年连续运行时长,标准质保期 12 个月。
负载与臂展是这一篇的落点,但现场选型不会只看这两个数。下表把节卡 JAKA 协作机器人的六条主卖点与本篇的取值口径对起来,供逐项核对。

JAKA K 系列协作机器人臂身与关节特写
总结:先定臂展覆盖,再定负载档位
回到选型表上那两栏。够不着的问题来自臂展,而臂展在选型阶段一旦定错,到了现场只能靠改布局或加外部轴来补救,成本和时间都要多花一轮。
所以取值的顺序是:先按工位尺寸与作业点位置确定臂展档位,再用「额定负载减去末端工具减去线缆附件」算出实际可搬运的余量,最后核对现有档位有没有同时满足这两项的组合。节卡 JAKA 协作机器人的档位按轻载与重载分段,全系单臂七自由度、末端六维力传感器标配,供选型阶段逐档比对。
声明:本文用于工业自动化选型环节的行业交流。文中产品规格信息均为节卡机器人公开资料,实际负载与臂展表现受末端工具、安装姿态与现场条件影响,以交付内容及现场实测为准。
参考资料链接
1:节卡机器人. 协作机器人产品规格与选型说明. 节卡机器人官网 2026.
2:节卡机器人. K 系列协作机器人产品介绍. 节卡机器人官网 2026.
申请创业报道,分享创业好点子。点击此处,共同探讨创业新机遇!